Platforma integracji GNSS/INS i LiDAR WayFinder Hub

Precyzyjna lokalizacja w środowiskach z ograniczonym dostępem do GNSS

logo_OXTS_2025_www

Opis

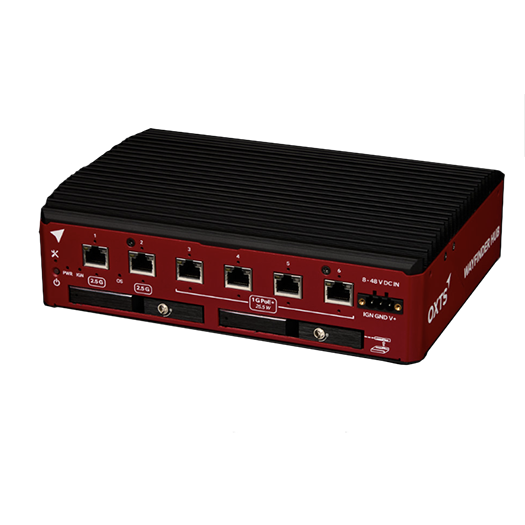
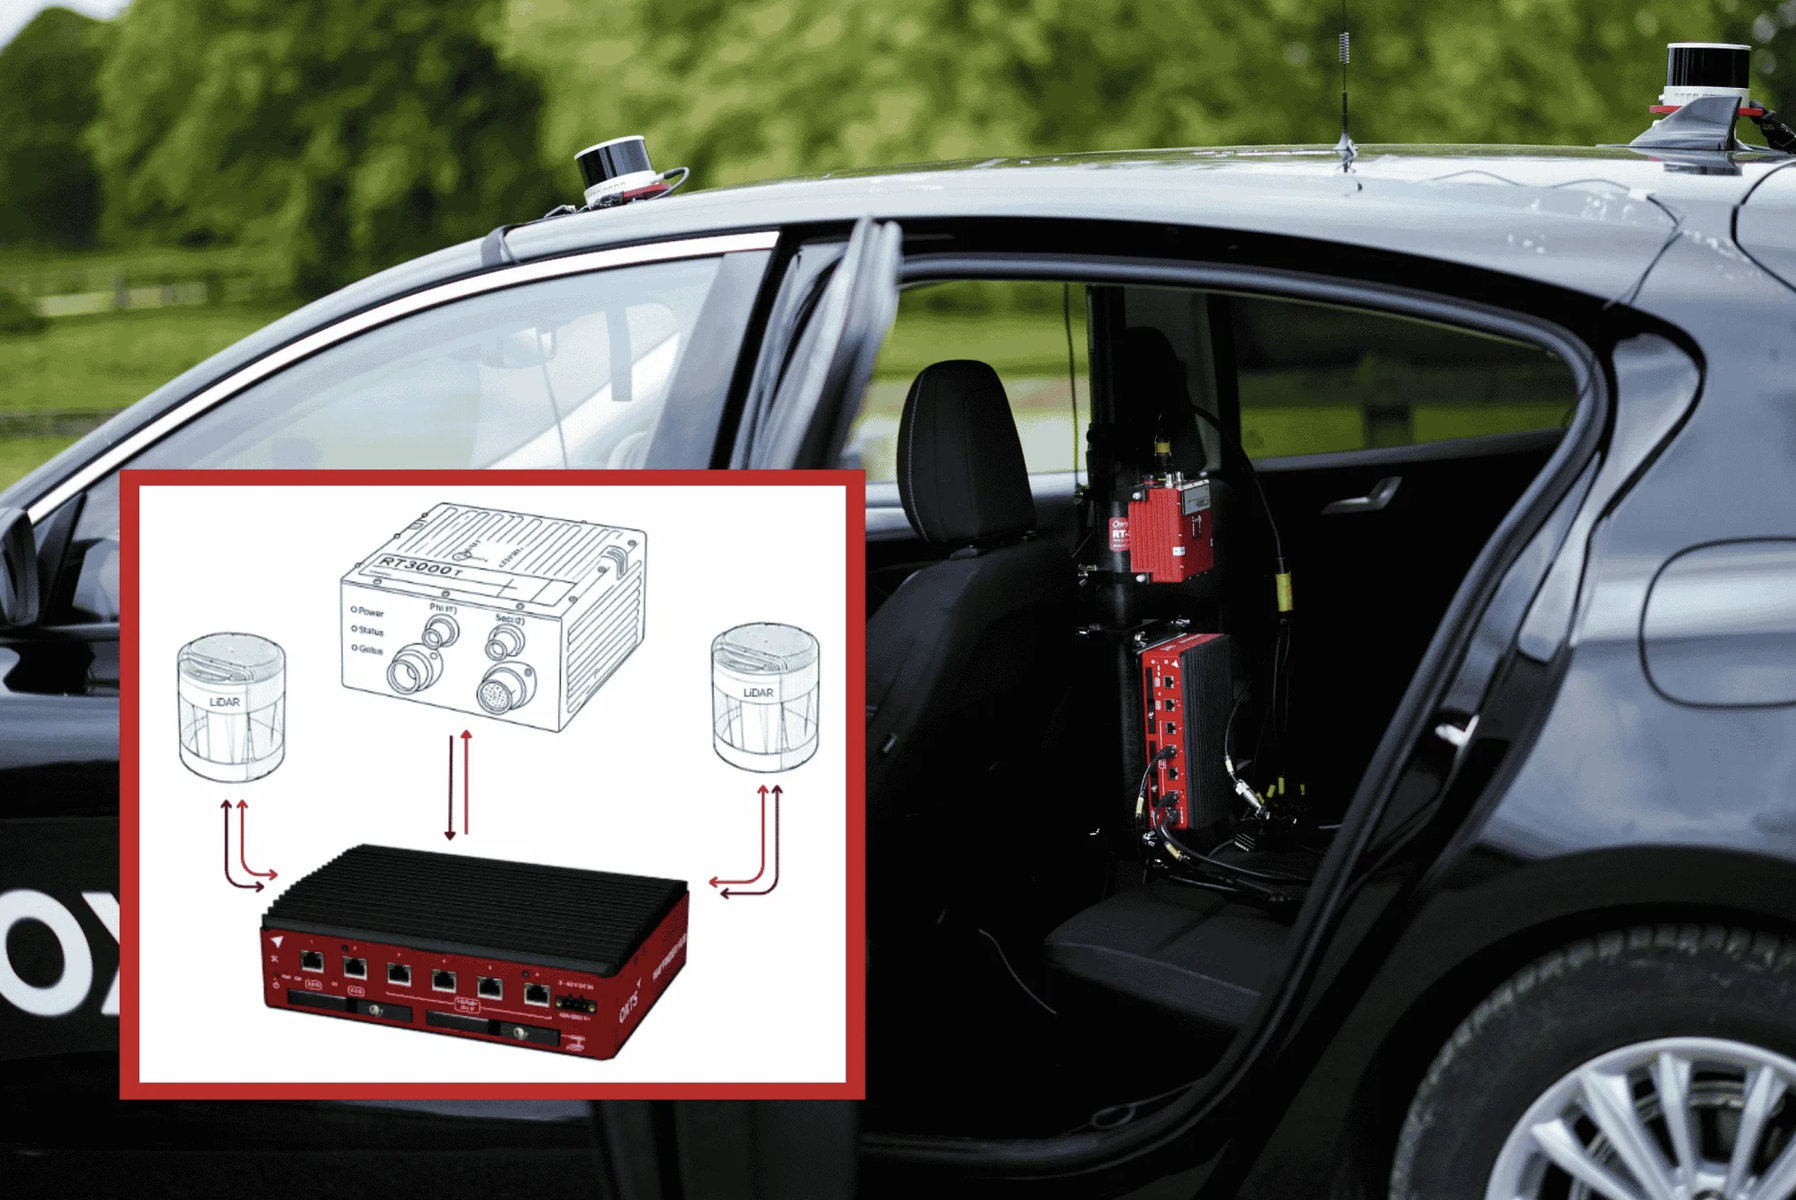
OXTS WayFinder Hub to platforma obliczeniowa przeznaczona do przetwarzania danych w czasie rzeczywistym i precyzyjnej lokalizacji podczas testów pojazdów prowadzonych w wymagających warunkach. Łączy system nawigacji inercyjnej OXTS GNSS/INS z czujnikami LiDAR, wykorzystując zaawansowaną fuzję danych i technologię LiDAR Boost.

Rozwiązanie pozwala zachować dokładne i ciągłe dane o trajektorii również wtedy, gdy sygnał GNSS staje się niestabilny, okresowo zanika lub jest całkowicie niedostępny – np. w tunelach, zwartej zabudowie miejskiej czy parkingach wielopoziomowych.

Precyzyjna lokalizacja także wtedy, gdy zawodzi GNSS

WayFinder Hub wykorzystuje LiDAR Boost do wspomagania systemu GNSS/INS danymi pochodzącymi z LiDAR-u. Dzięki temu możliwe jest utrzymanie wysokiej dokładności pozycjonowania podczas płynnego przechodzenia z otwartej przestrzeni do środowisk, w których odbiór sygnałów satelitarnych jest utrudniony.

System został opracowany z myślą o zespołach prowadzących nowoczesne testy motoryzacyjne poza kontrolowanym środowiskiem torów i poligonów badawczych. Pozwala realizować pomiary w bardziej złożonych, rzeczywistych scenariuszach bez utraty wiarygodnych danych o pozycji i trajektorii.

Elastyczna rozbudowa istniejącego systemu pomiarowego

WayFinder Hub może współpracować z istniejącym sprzętem OXTS, dzięki czemu nie ma konieczności zastępowania całego posiadanego systemu nawigacyjnego.

Platforma integruje kompatybilny OXTS GNSS/INS z jednym lub kilkoma czujnikami LiDAR i zapewnia moc obliczeniową niezbędną do wykorzystania technologii LiDAR Boost w czasie rzeczywistym.

Dzięki modułowej konstrukcji konfigurację można dopasować do konkretnego scenariusza badawczego, sposobu montażu czujników i wykorzystywanego wyposażenia.

Typ: platforma edge computing i connectivity
Technologia lokalizacji: fuzja danych GNSS/INS + LiDAR
Technologia wspomagająca: OXTS LiDAR Boost
Przetwarzanie danych: w czasie rzeczywistym
Konfiguracja: modułowa
Kompatybilne systemy OXTS GNSS/INS: RT3000 v3, RT3000 v4, RT1003 v2
Kompatybilne czujniki LiDAR: Hesai XT32M1X, Ouster OS1
Środowisko pracy: obszary z ograniczonym, przerywanym lub niedostępnym sygnałem GNSS

WayFinder Hub został zaprojektowany przede wszystkim z myślą o testach i walidacji pojazdów w rzeczywistym środowisku, szczególnie tam, gdzie klasyczne rozwiązania GNSS/INS mogą nie zapewniać wymaganej ciągłości i dokładności pozycjonowania.

Testy ADAS i systemów autonomicznych

  • Precyzyjne dane referencyjne o pozycji i trajektorii podczas testowania systemów ADAS oraz funkcji autonomicznej jazdy w rzeczywistych scenariuszach drogowych

Testy w zwartej zabudowie miejskiej

  • Utrzymanie dokładności pozycjonowania w tzw. kanionach miejskich, gdzie wysokie budynki ograniczają widoczność satelitów i powodują odbicia sygnałów GNSS

Testy w tunelach

  • Kontynuowanie precyzyjnego wyznaczania trajektorii podczas całkowitego zaniku sygnału GNSS

Parkingi wielopoziomowe i obiekty zamknięte

  • Prowadzenie testów w miejscach, w których korzystanie z klasycznego pozycjonowania satelitarnego jest znacznie ograniczone lub niemożliwe

Drogi z gęstym zadrzewieniem

  • Wspomaganie lokalizacji w miejscach, gdzie korony drzew ograniczają odbiór sygnałów satelitarnych

Testy dynamiki pojazdów

  • Uzyskiwanie ciągłych i wiarygodnych danych o ruchu i trajektorii pojazdu również podczas testów wykraczających poza kontrolowane środowisko toru badawczego

Formularz zapytania o możliwość i warunki wypożyczenia urządzenia pomiarowego

Formularz zapytania ofertowego